前言
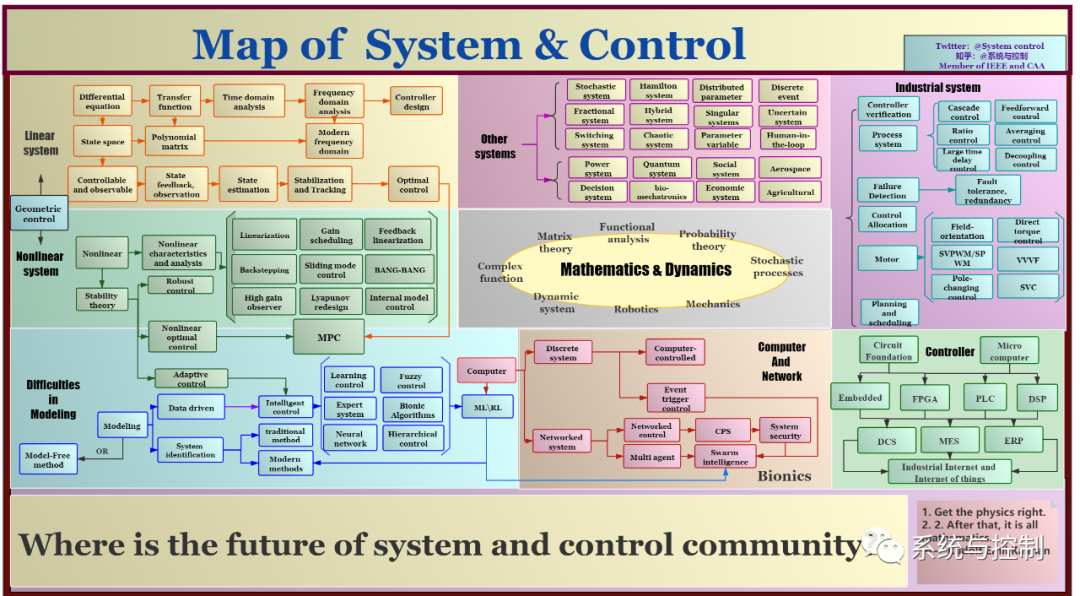
我们前两年做了一个图解控制理论的工作,收到了大量的反馈,其中有些大佬说,能不能展开说说,这是一项很复杂的工作,借鉴《自动控制的故事》一贴中讲故事的形式,和之前的文章基础,陆陆续续更新吧,这次我们先从这张图的左上部分开始,说说第一行这五个方块。
一、经典控制理论①
小张选择了一片空地。准备建设自己的家园。水无疑是最重要的,日常生活里少了水可不行,这片空地旁有条河,小张看中这里也正因如此。但令小张苦闷的是,每次用水的时候都需要自己去挑,偶尔还好,随着需求的增加,这样的方式明显越来越累。有人说这好办,雇个人专门负责呗,但雇人也得用钱不是。于是小张去河边看了看,正好有一个合适的地方,可以安装水管,这样每次当他需要用水时,打开水龙头就可以了。大家想一想,从需要用水到打开水龙头,一般不需要什么其他的操作,一条线下来就可以了,所以这种方式也被称为开环控制。
水的来源解决了,接水时又出现了一个问题,因为无论大小,只要是容器,它的容量是有限的,所以接水时,小张需要在旁边随时观察着水位情况,一来二去每天有很多的时间花费在这个方面,处理这个问题的一种思路是引入定时器,通过生活经验可以知道接满一个具体的容器大概需要多长时间,然后设定定时器,到点自动关,这是另一种开环控制。
有同学可能要问,其他的我都知道,为啥不叫直线控制,叫什么开环控制,引入“环”这个字做什么?我们接着看,设定定时器这个思路很有用,但对于不同容器情况,这种思路不怎么适用,每换一个容器得重新设置一下定时器,这比较麻烦,我们研究控制,最主要的目的还是能省事就省事,得抽出时间去做其他更要紧的事情。
于是小张分析了接水过程,发现其中一个重要的环节就是测水位然后把信号再送回人,人再去关闭水龙头,流程上形成了一个环,把这个过程画成图后,可以画出一个圆圈,所以被形象的称为闭环控制。而“测水位把信号送回人”这个部分如果去掉,我们就又回到了上边的定时器场景,所以为了展现区别,使用了开环控制来描述。
这样,小张获得了一个可以控制水位的系统,别的不说,接水时省了很多事情,水龙头一扭,需要时直接拿走,不用担心其他问题。等的这段时间就可以做其他事情了。引入的这个部分丛直观上讲比较简单,似乎是理所应当的东西,但如果我们抽象一下,用一个词来形容这个部分的功能,我们就可以想到反馈这个词,这个问题的解决“反馈”做了很大贡献。既然效果这么好,我们接下来处理问题时可以从这个角度出发了。
过了不久,又有了一个需求:水虽然有了但是凉的,能不能接点热水?这样喝水时比较方便,这个简单,在水管上开了一个分支,加入了一个加热器(比如锅炉),剩下的都相同,这样出来的就是热水了。在安装完成后,小张接了一杯,但刚拿起来差点就掉在地上,因为温度实在太高,于是一个更加高级的需求产生:能不能直接出温水?这样也不需要在旁边再晾一会儿,还能防止烫伤。
拿到这个需求时,小张梳理了一下,温水?好办,设计两个管子,一边加冷水,一边加热水,随时检测温度,温度高了加冷水,温度低了加热水。这样不就行了。这种简单闭环的设计思路被称为开关控制,很快搞了出来投入使用。
但有些事情并没有那么简单,小张使用时发现,这个开关控制的思路存在着一些问题,比如这种设计理论上很好,实际中,尤其是到温度线那里时,温度差一点,热水开关打开,温度上升很快超过了界限,然后冷水开关打开,温度又迅速下降低于界限,如果把温度曲线绘制出来,可以观察到反复震荡的图像。等到温度差不多了。估计出来的水都能装满一个池塘了。
有一个很直接的道理:既然想自动,首先得明白怎么手动。所以为了摸清楚里面的机理,小张决定拿上温度计,自己手动去调节,看看怎么得到温水。经过一系列的实验后,特别是烫了不少次手、浪费了不少水后,小张总结了里面需要用到的一些技巧,比如在温度比较低时,把热水开关开大,随着温度的升高,逐渐关小热水开关,以控制温度上升速度,如果温度超过期望值,则逐渐打开冷水开关。简单来说,需要关注的量,就是温度的差值和温度的变化速度。
那么,温度的变化怎么衡量呢,高中数学告诉我们,求导,导数就是用来衡量变化的,没有接触过导数的同学也不用着急,只要记住他是一个衡量变化的量就可以。至于累计的变化量则用积分表示,这里的积分并不是我们常说的游戏里的积分,它是一种求累计的工具,摸清楚这个机理之后,小张在原有的反馈机制里,用电路等形式加入了求导和积分环节,模仿自己手动操作,用来处理变化速率问题。如果大家之前接触过控制,问问自动化专业的学生什么方法最常用,大部分人都会说PID,听上去很高大上是不是,其实我们这段说的就是至今仍然在广泛运用的PID控制算法。
到这里,小张获得了一个可以随时接温水的机器,暂时没有了其他问题,装修完新家后,邀请了一些朋友来家里玩,顺带给大家介绍介绍自己的心血。其中有位朋友叫小王,是数学系的,对这套温水器感觉非常好奇,仔细听过小张的经验介绍后,提出了一个问题:你怎么能够确定,经过你这个调节方案,能够达到你所期望的值呢?小张一时难以回答,因为他在实践中确实也发现,一些调试方案不能达到预期的效果。
小王感觉到这是一个值得讨论的话题,回到学校后,和同事讨论了起来,他们首先画了整体的图,然后找了几组变量,列出了再熟悉不过的方程,因为包含求导和积分环节,被称为微分方程,然后就开始解,解完又求了各种参数,还探讨了几种新解答。
不过大家也都知道,普通方程有时都很难解,更不用说微分方程了,而要是想解决上边这个问题,还真得知道解的情况,此时有人提出,哎,咱们可以只盯着输入输出啊,说白了就是把温水器看成一个整体,只关心输入多少与输出多少的比值,里面的机理暂时不用描述太多,又有人提出,我记得拉普拉斯他老人家好像提过一个变换,可以简化微分方程,然后一顿操作,得出了一个输出与输入的比值函数,它反映了这个系统的基本性质,至于叫法不同,有的叫传递函数,有的叫系统函数。
拿到这个函数,要分析它什么性质成为一个问题,小王看了看现场需要,发现现场总是需要经过控制达到一个输出稳定的状态,比如输出恒温的水,输出稳定的电流,保持一定的水位,而这种状态,转化成数学,就是当时间趋于无穷时函数是否有一个固定值,如果有,就可以说这个函数是稳定的。
问题清楚了,剩下的就是求解,根据前面的说法,前面的传递函数是输出输入之比,大家想到比值会想到什么呢,分母不能为零。那么这个使分母为零的点就是一个需要关注的点。
这里为了方便下面结论的理解,我们稍微偏下题,1*1=1,2*2=4,3*3=9,那么谁乘以谁等于-1呢?这个问题曾经给数学带来的冲击不小,最后大家为了解决这个问题引入了一种新的数,规定i*i=-1,称为虚数,并放在了我们熟悉的数后边,举一个例子,比如2,用这种新表述就是2+0*i。如果我们把以前熟悉的数放在一条线上,而把i放在另外一条线上,让这两条线成90度,那么我们就获得了熟悉的坐标系。而那些前边数字为负数、后边i的系数无所谓的点,则全部在坐标系I轴的左侧。
我们回到主题,有了“使分母为零的点”这个可能的方向,小王很快发现,对于传递函数来说,当使分母为零的点在坐标系i轴的左侧时,它是稳定的。由这个现象出发,通过数学推导,利用方程的系数上总结了几条结论,用来判断系统的稳定性,这就是著名的劳斯稳定判据。
小王带着这个判据回去找到了小张,与他一同进行了多次实验,细致分析了温度曲线,陆陆续续规定了一些指标,比如:
上升时间(从零时刻到首次达到稳态值的时间)、
调节时间(从零开始到进入稳态值的95%--105%(或98%--102%)误差带时所需要的时间)
超调量(过渡过程的最大偏差)等;
做完这些之后,小张对于自己的系统也有了更清晰的了解,尤其是提出的指标体系更加细化,感觉到了数学帮助人思考的重要作用,但他又向小王提问了一个自己之前遇到的问题:在一些设计方案中,输出的水温比较稳定,这很好,但是用温度计一测,和期望值有点差距,比方说需要39度的水,可能输出的一直就是20度的水,这让小张感到很困惑。
小王感觉到这里面一定有秘密,于是他们又开始实验和理论分析,通过分析,他发现,这是一个系统性质。称为稳态误差,而对于如何求解,小王想起来数学上一个专门处理这类问题的工具:终值定理。终值二字,正是我们所要解决的前面刚提到的:“当时间趋于无穷时函数是否有一个固定值”。
到这里,似乎理论已经齐备了。但真的齐备了吗?
二、经典控制理论②
上节我们讲到,小王与小张共同实验的结果效果上还不错,数学上没有什么问题。但是,数学上暂时没问题不一定其他地方没有不足,最主要的是,小张并不喜欢看公式,虽然我们介绍时没用公式,但几乎每个点深入下去都是公式,而每个人在工作现场待久了,都喜欢看图,看仪表的数字,或者直接看状态。搞了这么多,说白了我就是烧个水,你这边直接摆一堆公式,当然不怎么被人接受。所以一个很自然的想法就有了,能不能把上面这些公式和定理变成图呢?
单说图好办,我们在介绍“闭环控制”时其实就涉及到图了,把系统各个部分的功能抽象一下,画一个框图没有什么问题,或者根据信息流动,绘制一个更简单的路线图,一般被叫做信号流图。让小张困惑的是,怎么把上边介绍的其他东西,尤其是重要的判断稳定性的几个工具变成图?
这天来了一位朋友叫小文,小张聊着聊着就说到了这个话题,小文看了看之前的成果,扫到了之前小王所写的笔记“对于传递函数来说,当使分母为零的点在坐标系i轴的左侧时,它是稳定的。”,来了灵感,说既然这些点这么重要,咱们把这些点在图上都画出来不就得了?
于是他们提出了一种方法,叫根轨迹法,它的思路是这样的:我们前面聊到,零极点的位置会影响系统的性能,而系统的参数又是可以变化的,这就会导致零极点位置的变化,那就可以思考这样一个问题,能不能以某一参数为自变量,画出来零极点的变化图,从而分析系统。
他们把开环系统某一参数从零变到无穷时,闭环系统特征方程式的根在s平面上变化的轨迹称为根轨迹。并且经过大量实验总结了一系列绘制步骤,根轨迹法由此诞生。根轨迹比公式是要直观的,只要得出了根轨迹图,就可以直观的看出系统的极点什么时候会出左半平面,而前面提到过,出不出左半平面又与系统稳定息息相关。这样都变成了图问题了。
有了根轨迹,小张在设计时只需要看图,一看,轨迹没出左半平面,很好。稳定的!这速度比用前文提到的劳斯判据判断,快了半顿盒饭的时间。就是大量实验和推导发现的画图规则记起来有些麻烦,有时还要考虑这是常规的,参数的,还是零度的。不过对于计算机技术来说,这些都是小事情啦。
小文刚想离开,在旁边思考的小张拦住了他说,“事情还没结束呢。现在图是有了,我能判断系统的性质了,但问题是我判断完怎么办,系统性能不好怎么改进?”
小文听到这个问题,也觉得目前的结果就做了一半,于是回去继续看实验数据图纸,然后他发现了一些问题,有些系统可以拆成两项相乘的形式,相对于单独一项描述的系统,相乘之后的根轨迹变化似乎有什么规律,这是一个启发。进而和小张一起开发了基于根轨迹的对指标的调节方法,也称为校正。说到这里,小张有些兴奋,但随即问道,说我知道这个意思,数学上设计一项乘上去调整指标,但毕竟是公式,那么实际中怎么实现呢。小文整理了一下思路,讲了这么一段话。
“还记得我们从哪里开始的吗,你之前设计的基于电路和机械的控制器元件,我们列出来了方程,探讨各种概念,后来又画图,但归根结底还是到了这些元件上,那么我们乘上去的这一项,反过来再回去呢?”。小张恍然大悟,“我怎么忘了这事了呢。”
这里多说几句,很多同学和此时的小张一样,接触控制理论时被淹没在数学公式上不知所措,但我们并不是搞数学的,只是用,要记住自己的出发点哈~
说回本题,既然是基于电路和机械设计的控制器元件,那么就涉及到一个问题:电。一开始小张使用的是直流电,这没有什么问题,对于直流电来说,以上的分析方法是比较实用的,但我们知道,为了输电方便,更多时候使用的是交流电,一个简单描述就是正弦函数。面对交流电,小张犯了难,他也做了一些实验,发现在经过控制系统后,交流电不仅大小发生了改变,它的另外一个重要指标也发生了改变,我们对正弦函数图像很熟悉,随着自变量取值,图像在1和-1之间来回往复,上边一半,下边一半。但默认时刻是从大小为零开始,但当信号经过控制系统后,小张发现,有些信号图像在时刻没变的情况下发生了左右移动。
有人就说了,左右移动有什么大不了的?我们可以考虑典型的正弦波图形,有正有负,如果改变的很凑巧,那么就有可能把一个原本设计这个时刻预想的正的信号改变为一个负的信号,从而导致反馈时明明是负反馈,结果效果上变成了正反馈。这里说的正反馈是将差距不断拉大的反馈,我们前边提到的反馈基本都是负反馈,在上述场景中加正反馈还不如不设计。
有人说,我们可以把交流电变为直流电,这个也是一种方法,但除这种方法之外,能不能直接基于交流电进行处理呢?这时候小张主动找到了之前提到的那位小王,好说歹说请了过来,到了现场以后,小王首先注意的不是系统,而是小文的根轨迹图,一边看一边赞叹,嘿!还是你们会玩!一会我学学,看看推导公式后能不能也化成图。
拿到熟悉的传递函数和熟悉的正弦函数输入,小王陷入了沉思,这俩怎么才能联系起来呢,一般的正弦函数是Asinwt,传递函数又是拉氏变换的结果,看着拉普拉斯变换和正弦函数,小王不由自主想起来数学上另外一种变换方法:傅里叶变换,于是有了一个想法,试试傅里叶的变换,手一挥。令:S=jw,从拉普拉斯变换退回傅里叶变换,代入传递函数:
然后得到了两个式子,一个描述幅值,一个描述相位差,分别称为幅频特性与相频特性。
“既然画图方便,那我也试试”,小王看了一眼小文的思路和自己得到的公式,正好有一个自变量w,以它为零时为起点,无穷为终点,画了一条曲线,称为幅相特性曲线。
然后老惯例,稳定性判断。这时候就是新方向了,得小王自己推导,但推导这种活难不倒小王,他抄起一本数学教材和一堆草稿纸就找了个安静的地方开始写,小张也不敢打扰他,只是在旁边看着他的结论,对于第一次接触的人来说,那确实像天书。
过了许久,小王放下笔,“搞定!”,小张凑上来问道,可否讲讲?小王刚想开口念公式,小张补充道,“要不稍微那么简单一些?”好吧。
首先这个幅相特性曲线不怎么完整,如果系统含有积分环节或者等幅振荡时要补圆,补完之后经过严格论证,小王发现以下结论是成立的:
这个结论简单总结就是查极点数圈圈。怎么说呢,系统的开环右极点数记作P,当w从负无穷逐渐变大时,系统开环频率特性曲线所组成的封闭曲线,如果顺时针包围(-1,j0)点的次数为N圈(N>0),若逆时针包围则N<0,封闭曲线绕(-1,j0)点旋转360°即包围一次,则我们可以算一下这个式子:Z=N+P。当Z=0时,系统稳定;Z>0时,系统不稳定。为了跟教材对应,我们这需要说明,在现实世界里,这是一位叫奈奎斯特的人首次提出,因此也称为奈奎斯特稳定判据。
小张利用这些结论解决了很多问题,但他发现这个图像有时候过于复杂,在工程当中不能普遍应用,因此小王又在基础上对这种方法进行了改进,将幅频与相频分开画,并做了许多其他操作,图像变的清晰明确起来(在现实世界里则被称为伯德图)
和根轨迹从图像到校正的过程一样,小王也没有在画完图后就此停止脚步,而是也搞起来了校正,得到了一些结论。
这样,我们就有了两套方法,一套处理直流电、一套处理交流电。但有个问题也一直困惑着小王和小张,那就是到底是直接将交流电变成直流电好,还是现在这种频域方法好,为了做的比较全面一些,他们又调出了之前的实验数据,发现在控制系统分析中,除了稳定性,有时候也需要考虑裕度问题,这个裕度就是指系统能够忍受一定范围的变化还能保持稳定,而通过频域的方法可以直观的表示出幅值裕度和相角裕度。这是它的一个优势。
他们还发现了另外一个重要问题,在我们之前的介绍时,从设计的基于电路和机械的控制器元件,列出来了方程,探讨各种概念,后来又画图,但是如果分析对象不是我们设计的呢?那么反过来了,怎么回去去识别系统的传递函数,由于伯德图可以做实验得到,而图像又反映了系统的一些基本环节,因此可以利用这个工具,对一些控制对象,直接写出它的传递函数。在工程当中也是很方便的。
作者简介赵兰浩
CAA普及工作委员会委员
CAA“智向未来”自动化与人智能科普百人专家团成员
北京工业大学控制科学与工程专业博士
作者简介:
赵兰浩,中国自动化学会第十届普及工作委员会委员、中国自动化学会”智向未来”自动化与人智能科普百人专家团成员,北京工业大学控制科学与工程专业在读博士生,2018年获山东科技大学(泰安)自动化专业学士学位,2022年获青岛大学系统学专业理学硕士学位,主要研究方向为多智能体系统与复杂网络性能分析与控制,业余时间从事自动化领域科学普及工作,在知乎网、今日头条等平台以“系统与控制”为名发布科普文章一百余篇,获评知乎自动控制话题优秀答主、知乎中国科学网首届知乎科学榜评委等、《图解控制理论》等作品收到海内外广泛关注。
科普作品简介:
通过故事的形式初步了解控制理论的基本内容。
免责声明:
本文转载自其它媒体,转载目的在于传递和分享更多信息,并不代表本平台赞同其观点和对其真实性负责,版权归原作者所有,如有侵权请联系我们删除。

